常规操作
本文档介绍运行 Galbot 机器人过程中可能进行的一些常规操作,确保各项功能正常运行。
地图引擎 - 建图与定位
地图引擎是导航功能的核心基础。地图引擎不是可选附加功能,而是导航功能的前置必须步骤。在使用导航功能前,必须完成建图并确保定位正常运行。未正确完成建图和定位将导致导航功能无法正常工作。
当机器人开启定位导航服务时(机器人工作模式可能默认开启导航服务),必须先完成建图。新的机器人首次使用前需要进行建图操作,否则定位服务无法正常启动,机器人可能进入异常模式。
建图流程
建图是导航的前提条件。在开始使用导航功能前,必须先完成环境地图的构建。
1. 前置条件检查 (必选)
检查雷达服务是否已启动
建图需要雷达服务处于运行状态。在 HPU 终端输入以下命令查看雷达进程:
top
如果雷达已被自动拉起,可以在进程列表中看到名为 service_lidar_capture 的进程,如下图所示:
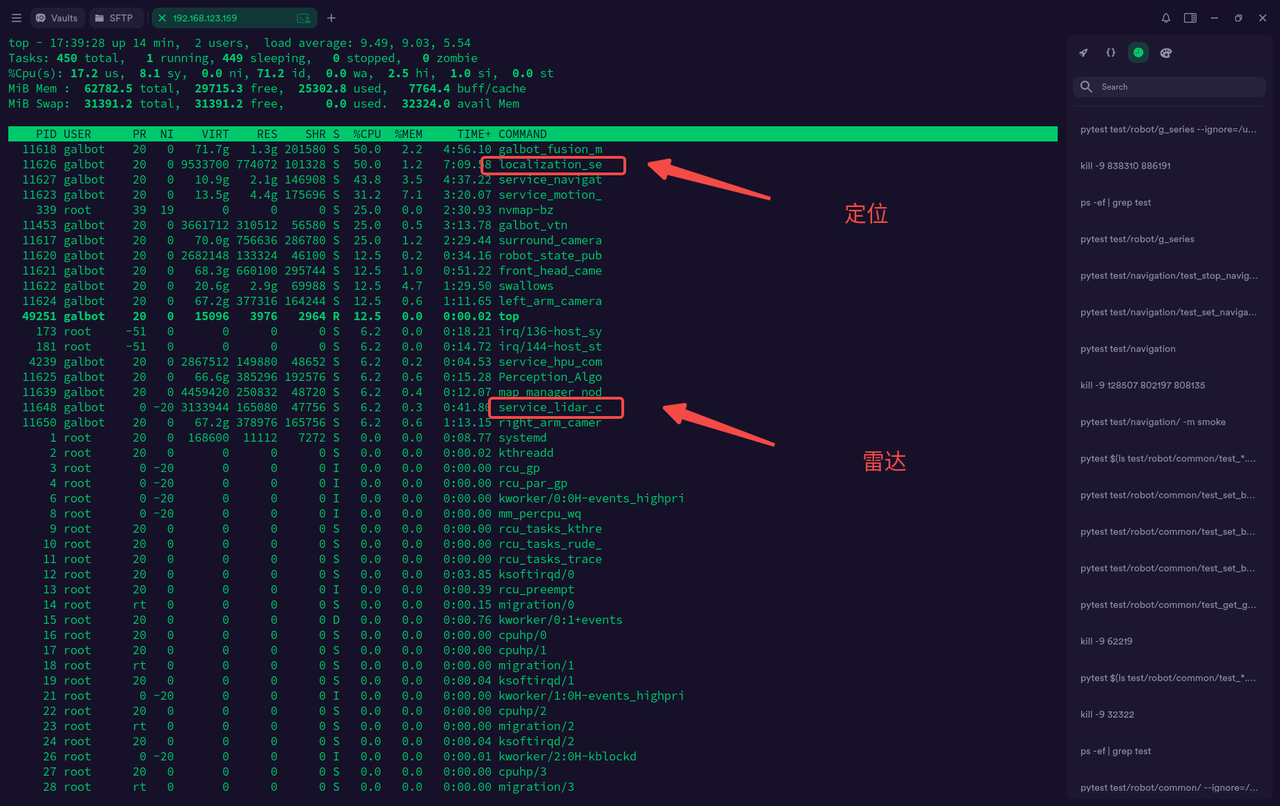
如果雷达未启动,使用以下命令启动雷达(注意:不要重复启动):
/data/galbot/bin/service_lidar_capture
2. 登录建图平台 (必选)
登录建图平台
- 打开浏览器,访问
http://<HPU IP>:8000(例如:http://192.168.38.184:8000),会自动跳转到登录页 - 输入用户名
admin,密码galbot - 点击登录 按钮进入平台

登录成功后,界面主要分为以下几个区域:
| 区域 | 功能说明 |
|---|---|
| 左侧地图列表 | 展示当前连接机器人存储的所有地图,支持编辑、导出、加载、应用等操作 |
| 中间可视化区域 | 显示选中地图的 3D 点云视图,点击地图的加载按钮后在此处渲染 |
| 右侧工具栏 | 视角切换(俯视/前视/侧视)、显示范围、点云密度、点云大小等参数调整 |
| 左上角 | 导入地图 |
| 右上角 | 切换当前连接的机器人设备和模式 |

- 导入的地图压缩包,zip 包的名字必须和里面的文件夹名字保持一致,否则会提示无法导入
- 不能删除当前应用的地图
- 所有地图必须已经在上位机上存在时,才会显示编辑、导出、应用地图等按钮
- 应用地图成功后,必须手动再切换到工作模式才能让地图真正应用成功
- 如果出现无法完成或一直加载的情况,请刷新页面重新尝试
- 机器人的工作模式分为工作模式(Working)和部署模式(Deployment),平台右上角可查看/切换。切换模式(无论哪个方向)都要求先解除急停,否则会提示
Cannot switch mode while emergency stop is active,无法切换。 - 点击新建地图时会重启部署模式,平台会提示"请解除急停以重启部署模式,进入建图页面后再重新按下急停"。解除急停意味着电机短暂上电,必须确认机器人周围安全、有人在旁看护后再操作,进入建图页面看到点云正常显示后应立即重新按下急停,再手动推动机器人建图。
- 建图/编辑完成后如需把模式切回工作模式,同样需要先短暂解除急停,切换成功后再重新按下。
3. 开始建图 (必选)
- 确保机器人已连接,点击地图列表下方的新建地图 按钮
- 首次点击会弹出提示框,提醒需要解除急停才能重启部署模式;按上方注意事项解除急停后再次点击新建地图,平台会切换到部署模式并自动进入建图页面

进入建图页面后:
- 由于模式切换导致的服务重启,可能需要等待数秒到十几秒
- 等到地图上出现少数点云后,说明点云推送服务已开始,此时可以开始推动机器人进行建图
- 建图频率大约为 1-1.5 秒推送一次数据,个别时刻数据可能相同,导致短时间内点云看起来没有变化
- 机器人如果不推动,点云数据不会发生改变;开始推动后,点云数据大约每 5 秒更新一次

- 推动机器人遍历环境一周以构建完整地图。推动时应避免过大的加速度和角速度(接近人行走速度即可)
4. 完成建图 (必选)
- 点击建图页面左上角的保存图标(磁盘图标)保存地图
- 如果不想保存地图,直接点击左上角的首页图标退出建图
5. 应用地图 (必选)
地图创建完成后,需要将其应用到机器人才能用于导航和作业。
一般建议先完成擦除噪点等编辑操作后再应用地图,避免噪点清除后需要重新应用地图。
- 在左侧地图列表中找到需要使用的地图
- 如果该地图是新建地图,或者还没有加载到上位机上,需先点击加载按钮加载地图(根据地图大小和网络情况耗时几秒到 20 秒不等)
- 加载地图时如果长时间没有响应,请刷新页面重试
- 地图加载完成后,点击应用地图 按钮(需在部署模式下操作,操作后再切换到工作模式使其生效)
- 等待地图下发至机器人,下发成功后会提示应用成功,此时切换模式到工作模式(很重要)
- 应用成功后,机器人将自动加载该地图并尝试定位
6. 编辑地图 (必选)
本步骤用于优化地图质量,提高导航精度和安全性,均在建图平台的地图编辑页面完成。
- 擦除噪点:地图中的杂散点云可能导致导航系统误判障碍物,影响路径规划精度
- 点位/区域标注:没有标注关键点位和功能区域,机器人无法在导航中使用这些预设位置和区域限制
6.1 擦除噪点 (必选)
建图过程中可能会采集到不必要的点云数据(如行人、临时障碍物等),需要进行清理。
进入编辑模式
- 在地图列表中点击目标地图的加载 按钮,可视化地图
- 点击编辑 按钮进入地图编辑页面

使用噪点清除工具
- 在编辑页面上方工具栏选择噪点清除 功能
- 配置清除参数:
- 选择工具:多边形 / 矩形 / 圆形
- 清除方式:范围内(删除选中区域)/ 范围外(保留选中区域,删除其他)
- 高度范围:与当前可视化范围一致,或自定义(指定 min/max 高度值);勾选"与当前显示高度范围一致"时切割深度范围不可编辑,会自动使用右侧视图控制中设置的显示范围,取消勾选后可自定义切割深度范围
- 举例:清除方式选择"范围内",切割深度范围为 "0-2" 表示清除选中区域内、高度在 0-2 米之间的点云
预览与确认
- 使用选中工具在地图上框选需要清除的区域
- 可切换至3D视图 视角预览切割范围,确保不误删有效数据
- 确认无误后点击完成 保存修改

6.2 点位标注 (可选)
点位标注用于标记机器人作业的关键位置,如取货点、放置点、充电点等。
支持两种标注方式:
- 精准创建点位:将机器人移动到目标位置后,以机器人当前定位为目标记录坐标,支持点位二次编辑
- 模糊创建点位:直接在地图视图上手动选择位置进行创建,支持点位二次编辑
标注步骤:
- 进入编辑页面,点击上方点位标注 按钮
- 选择标注方式:
- 若使用机器人当前定位:必须先应用本地图,否则无法获取实时位置
- 若使用手动点击:直接在地图上点击目标位置
- 在弹出窗口中填写点位信息:
- 名称:点位标识(如:
取货点-A01) - 属性:选择点位类型
- Z 轴朝向:调整机器人的朝向角度(-180° ~ 180°)
- 名称:点位标识(如:
- 点击确认 保存点位,点击完成 结束标注模式

6.3 区域标注 (可选)
区域标注用于划分特定功能区域,如禁行区、限速区、作业区等。
- 进入编辑页面,点击上方区域标注 按钮
- 左侧弹出工具栏,选择绘图工具(多边形/矩形/圆形)
- 在俯视图上绘制封闭区域
- 填写区域信息:
- 属性:区域类型
- 点击完成 保存区域

6.4 物体标注 (可选,v1.18 及以上版本)
物体标注用于标记环境中的固定障碍物或设备,帮助机器人更好地理解环境。
- 编辑或移动标注后,需要点击左侧弹窗的完成才能对刚才的操作进行暂存,否则被修改的标注会返回修改前的状态(用于防止误触)
- 保存地图时,由于需要将地图打包后上传到上位机、再由上位机上传到机器人,耗时可能较长,请耐心等待
- 如果长时间没有响应,请刷新页面重试
- 每次保存都会以当前页面状态生成一份新地图,如需应用该地图,还需返回首页的地图列表进行应用地图操作
7. 地图管理 (可选)
7.1 地图导出
- 在地图列表中找到目标地图
- 点击导出 按钮
- 通过网页端下载
7.2 地图导入
- 点击地图列表上方的导入 按钮
- 选择本地地图文件
- 点击上传,等待导入完成
定位流程
定位是使用导航功能的前提。在开始导航前,必须确保定位服务正常运行且定位状态良好。当机器人出现抓取不准、移动偏差、定位丢失等问题时,需要通过校准定位功能恢复精度。
1. 自动校准流程 (必选)
- 点击地图列表上方的校准定位 按钮
- 系统进入当前应用地图的校准页面
- 页面显示实时定位分(正常范围:0.9-1.0),系统会自动尝试恢复定位

2. 手动恢复定位 (可选,定位分为 -1 或持续低分时执行)
当定位分为 -1 或持续低分时,需要手动干预:
- 进入校准定位页面后,如果在进入之前进行了模式切换,需要等待几秒到十几秒的时间,等待机器人数据返回
- 当有数据返回后,如果定位分与 1.0 差距较大,需要点击手动恢复定位 按钮
- 黄色点代表机器人返回的 base 位置,绿色点表示需要校准的位置,点击黄色位置,让绿色点的位置与方向跟黄色点重合即可
- 使用左下角角度调节器调整机器人朝向
- 点击以该姿态恢复定位 按钮提交
- 等待 5-10 秒,观察定位分变化

3. 验证定位就绪 (必选)
在开始导航前,请确认以下检查项:
- 雷达服务正在运行
- 定位服务已启动
- 定位分数大于 0.8
- 当前位姿正常发布
完成以上所有必选步骤后,您可以开始使用机器人导航功能。详情请参考 入门教程 - Example 3. 机器人导航。